世界模型
学习环境如何随时间和动作变化。
当前:研究方向。具体实现与测试参见相关仓库。
研究 / RESEARCH
从观测到行动的研究路径
世界模型尝试回答:采取某个动作之后,环境可能怎样变化?我们围绕表征、动作条件预测、未来推演、规划与评测开展研究。下方是研究路线示意,并不表示每一环节已经成熟。
RESEARCH PHILOSOPHY
给定当前观测和一种可能的动作,尝试推测环境接下来会怎样变化。这样的预测可帮助系统比较未来并选择行动。
RESEARCH DIRECTION · 研究路线示意
路线示意,不代表所有组件已验证或可用于真实机器人。
FOCUS AREAS
学习环境如何随时间和动作变化。
当前:研究方向。具体实现与测试参见相关仓库。
从观测中提取可用于预测和行动的状态。
当前:研究方向。具体实现与测试参见相关仓库。
研究不同动作可能引发的后续变化。
当前:研究方向。具体实现与测试参见相关仓库。
建立关于位置、结构与关系的可用表示。
当前:研究方向。具体实现与测试参见相关仓库。
区分共现、变化与动作后果,保持可检验的边界。
当前:研究方向。具体实现与测试参见相关仓库。
探索如何用预测支持目标导向的行动选择。
当前:研究方向。具体实现与测试参见相关仓库。
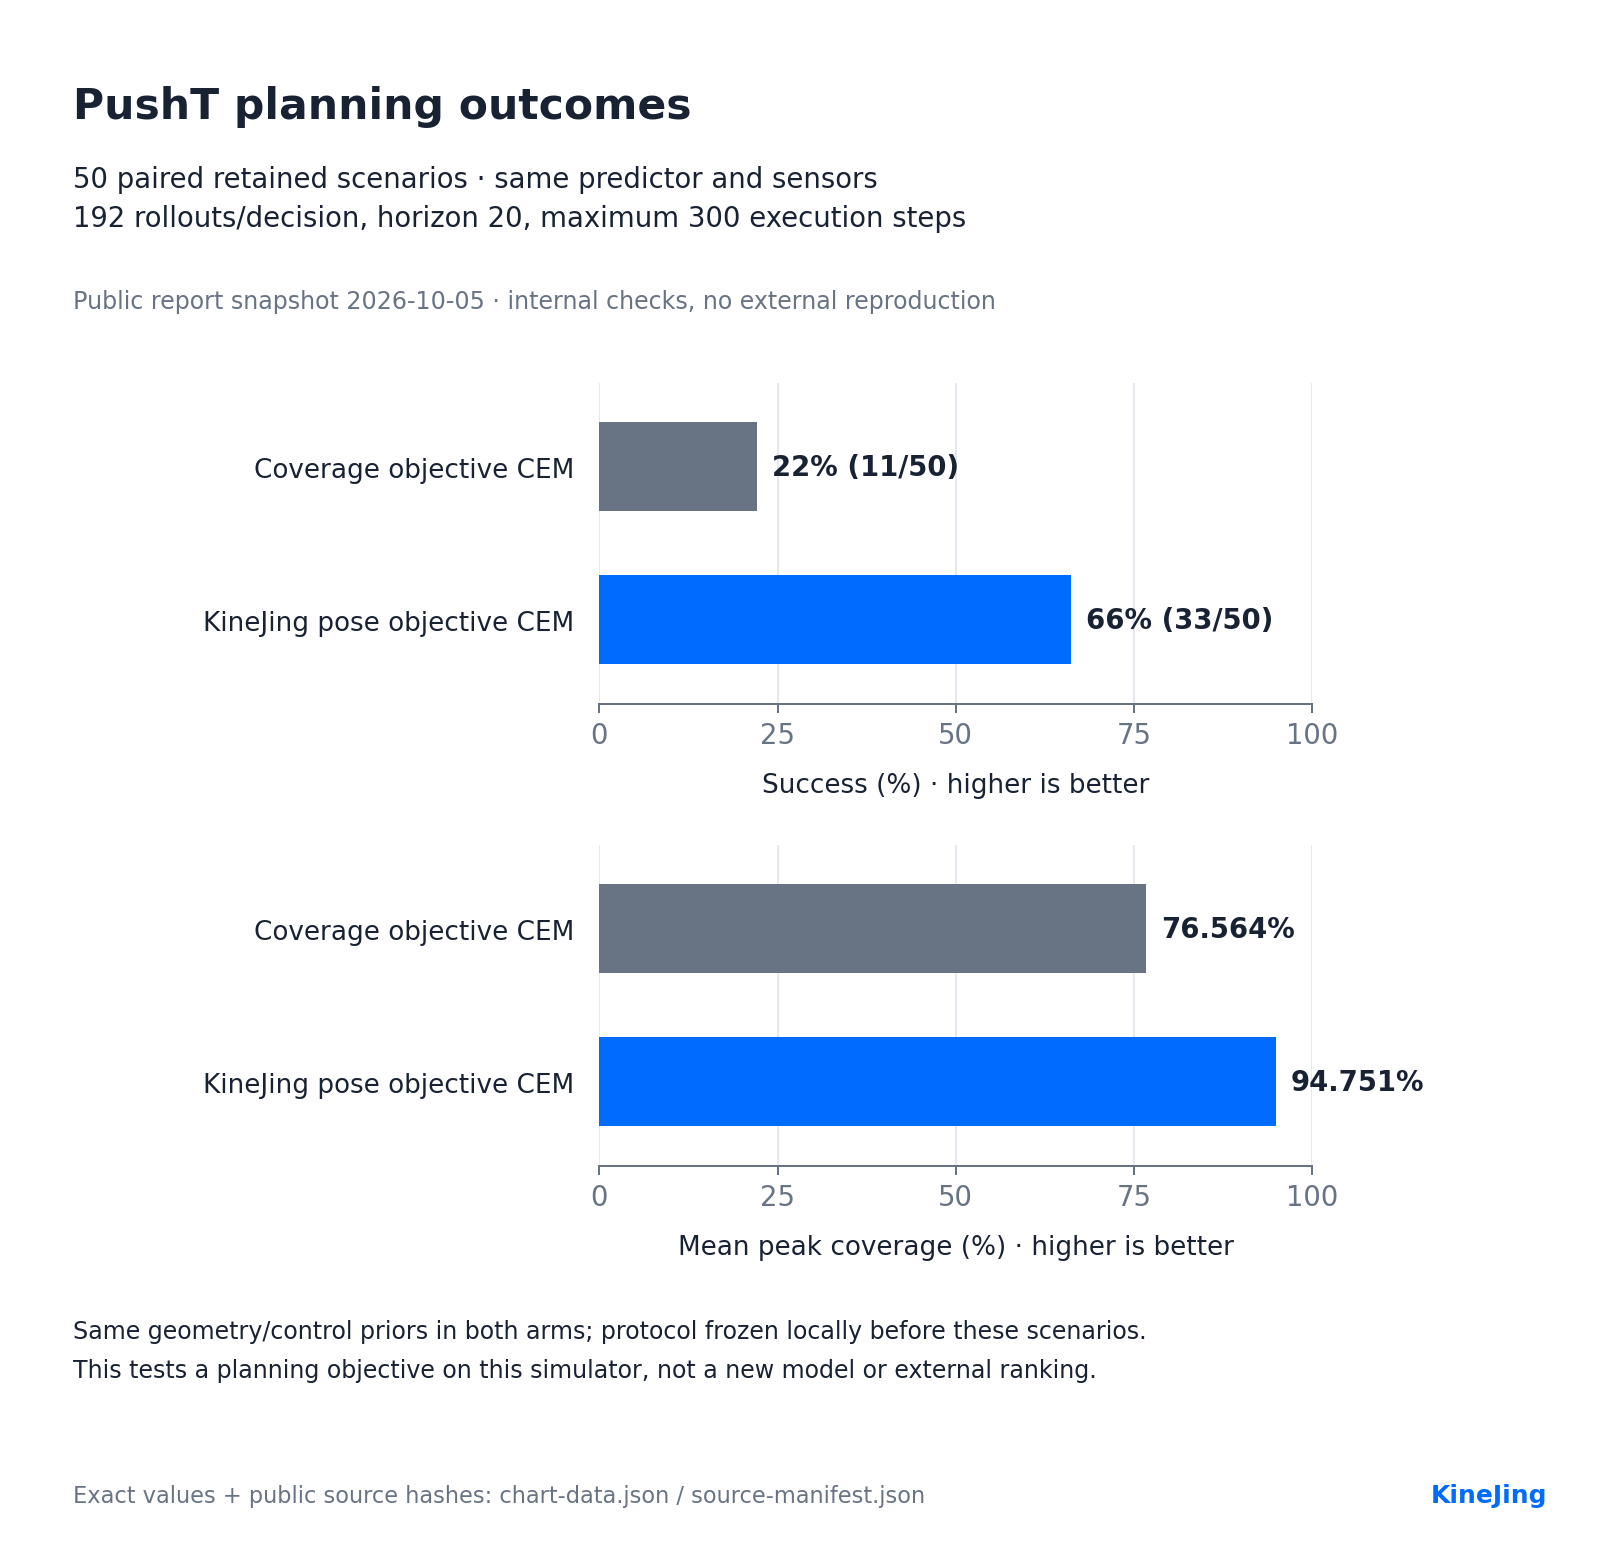
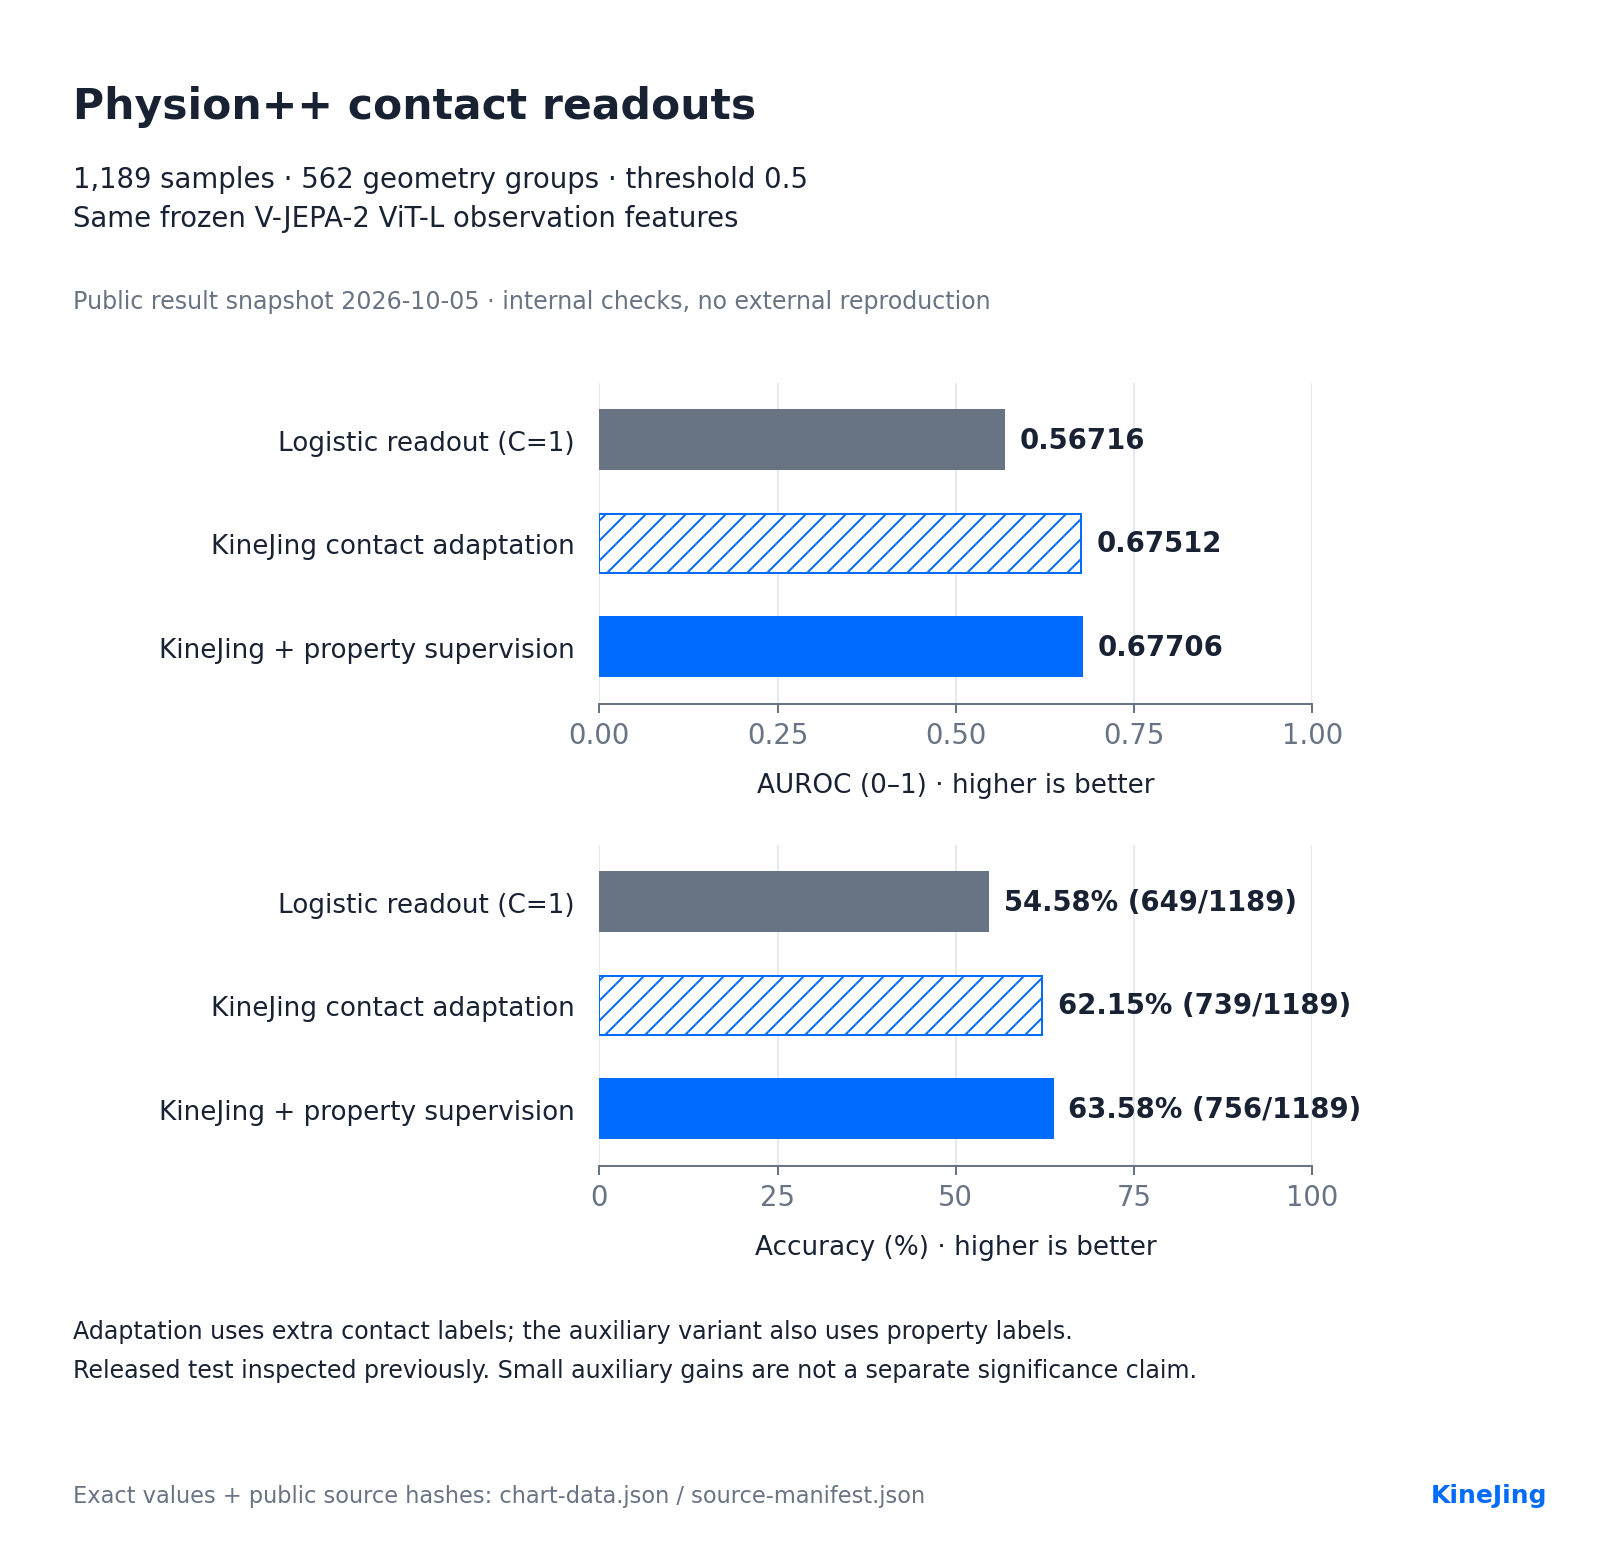
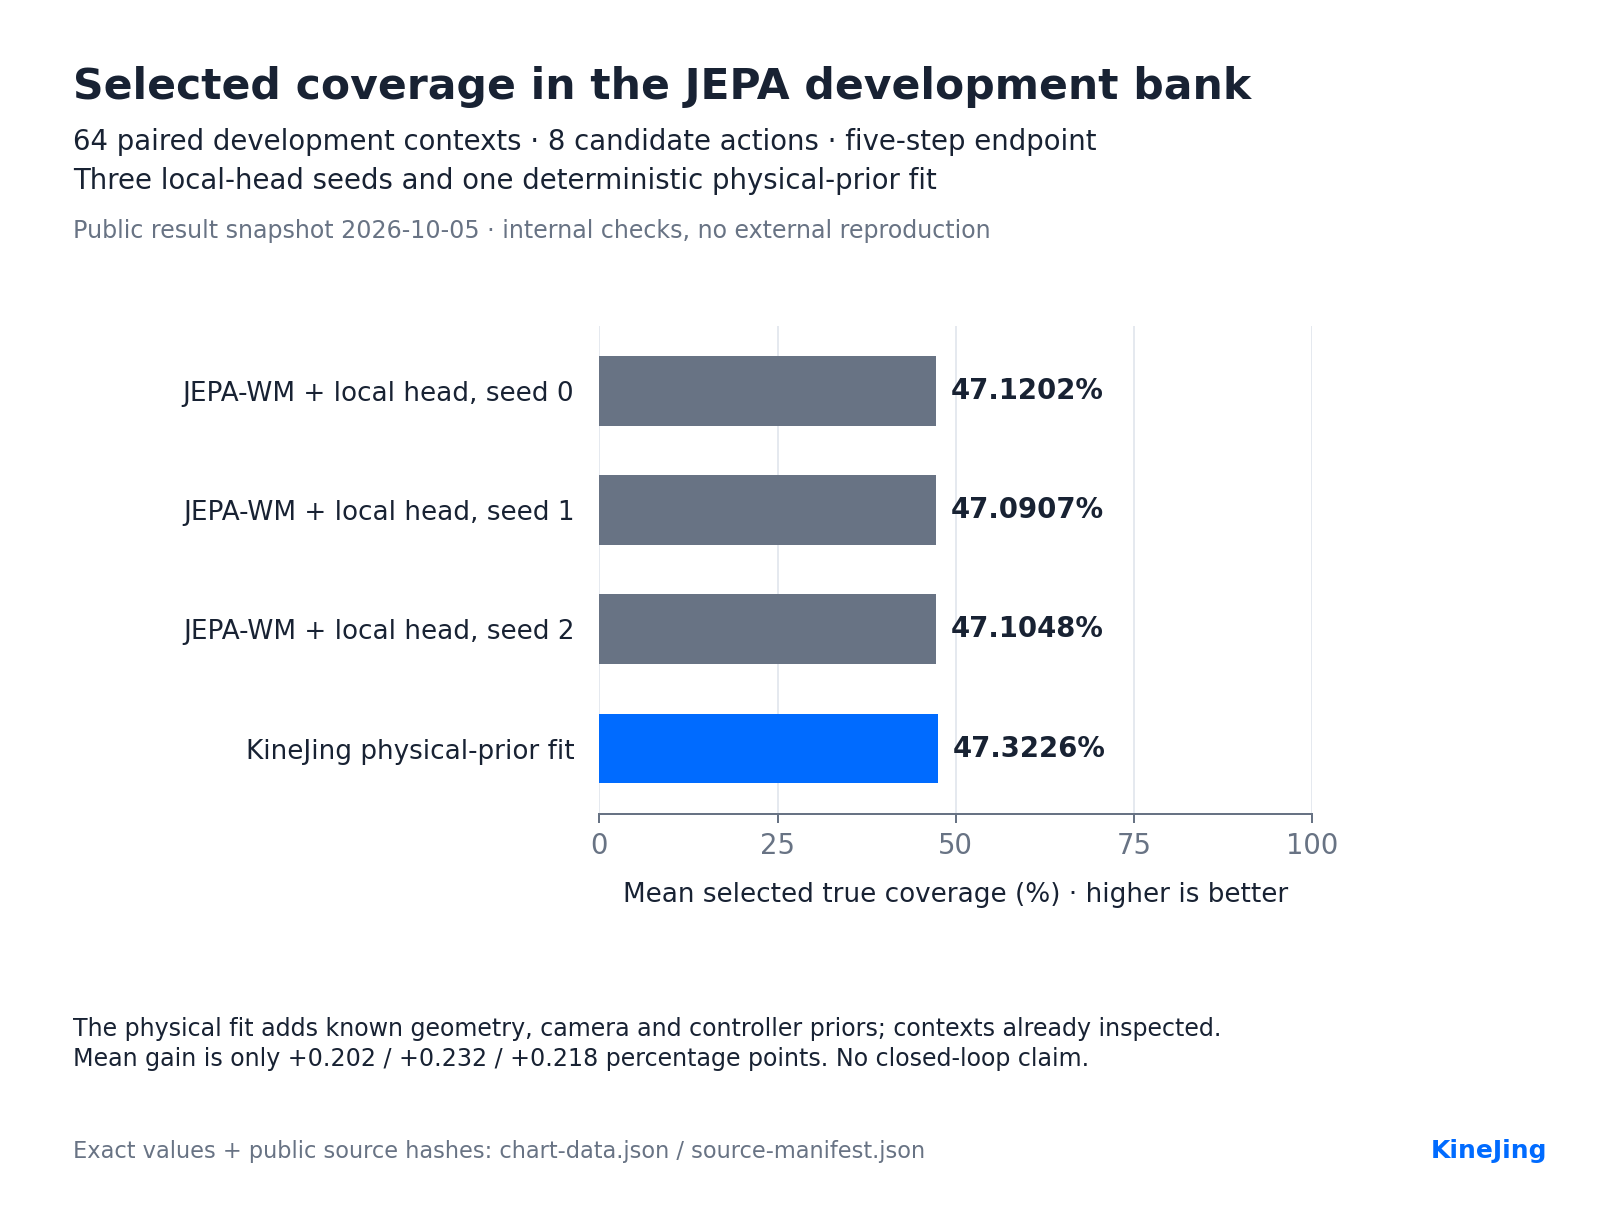
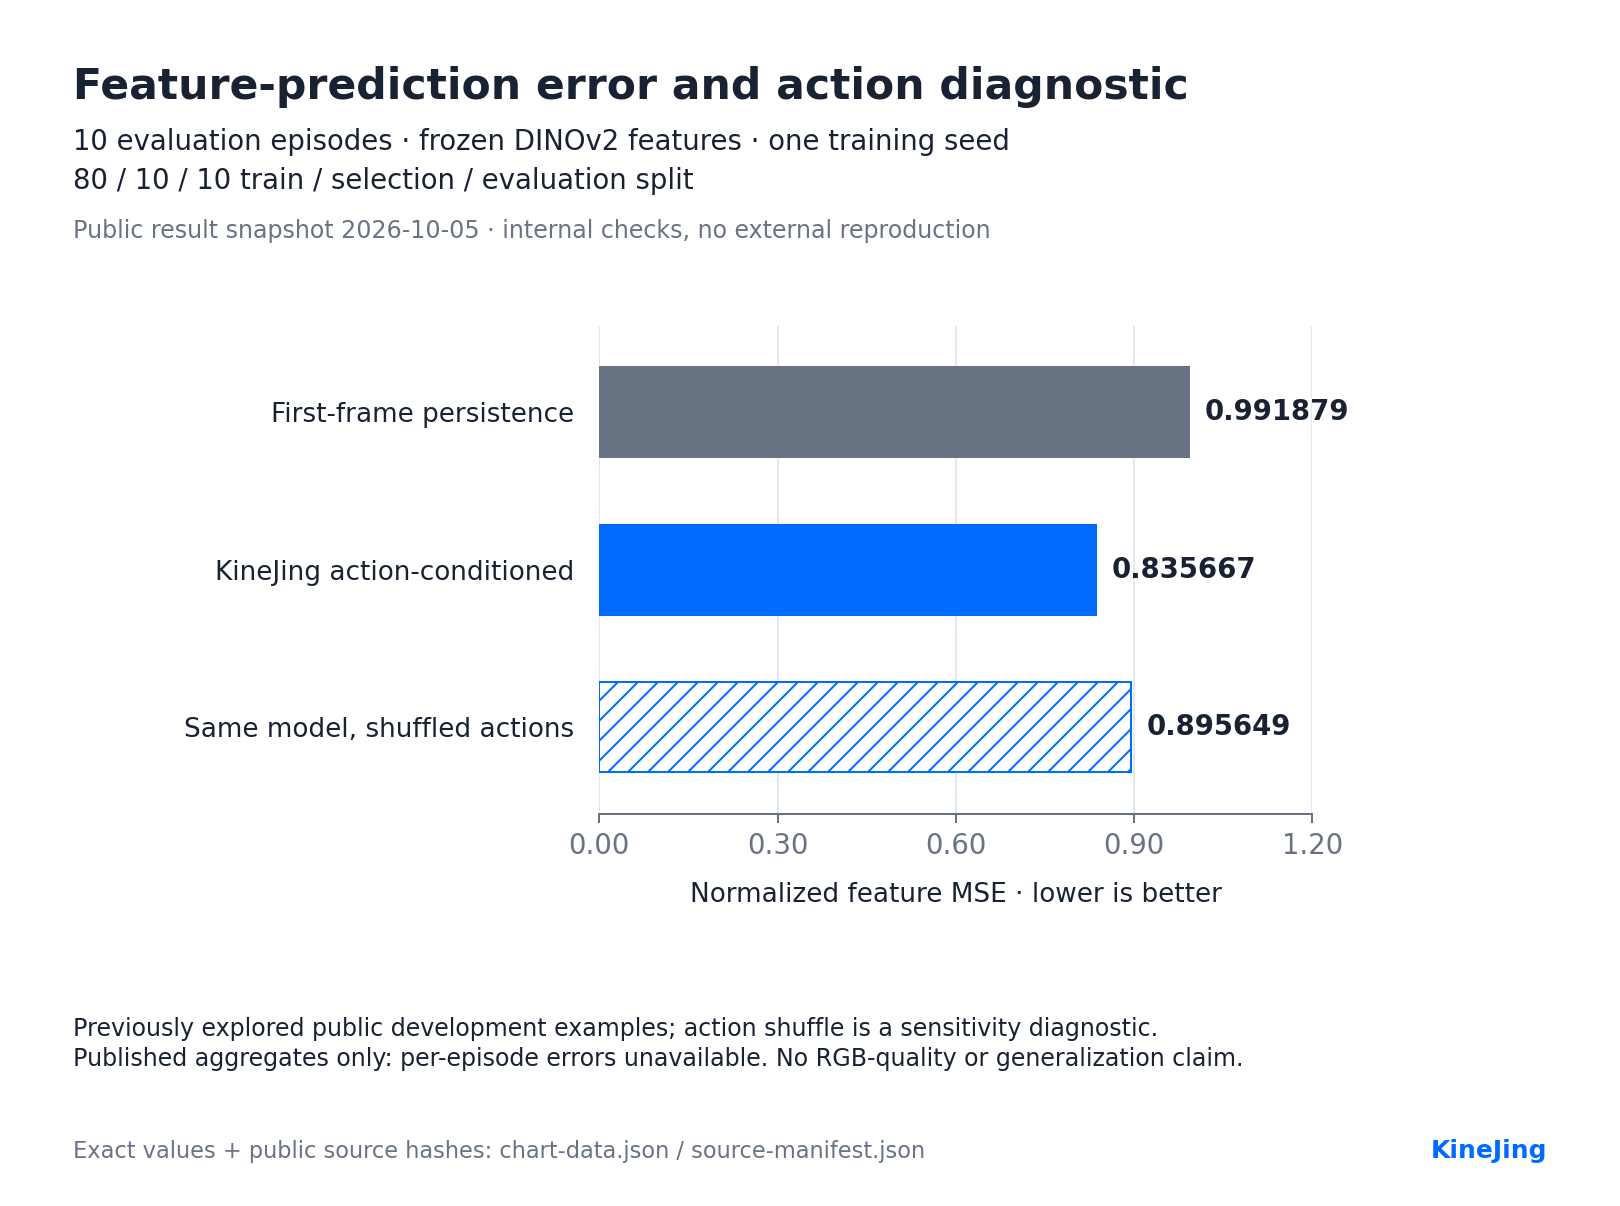
PushT 固定对照实验中,姿态目标规划成功率 66%(33/50),覆盖率目标对照 22%(11/50),提升 44 个百分点。两组使用同一预测器、传感器和每次决策预算;结果仅限此模拟任务。 更多对比包括:带额外物理先验的 JEPA 任务头开发集对照、V-JEPA 表征上的接触任务适配,以及特征与位置预测改进;详见全部成果和各自评测条件。
精选成果 ↗02 / COMPARISONS
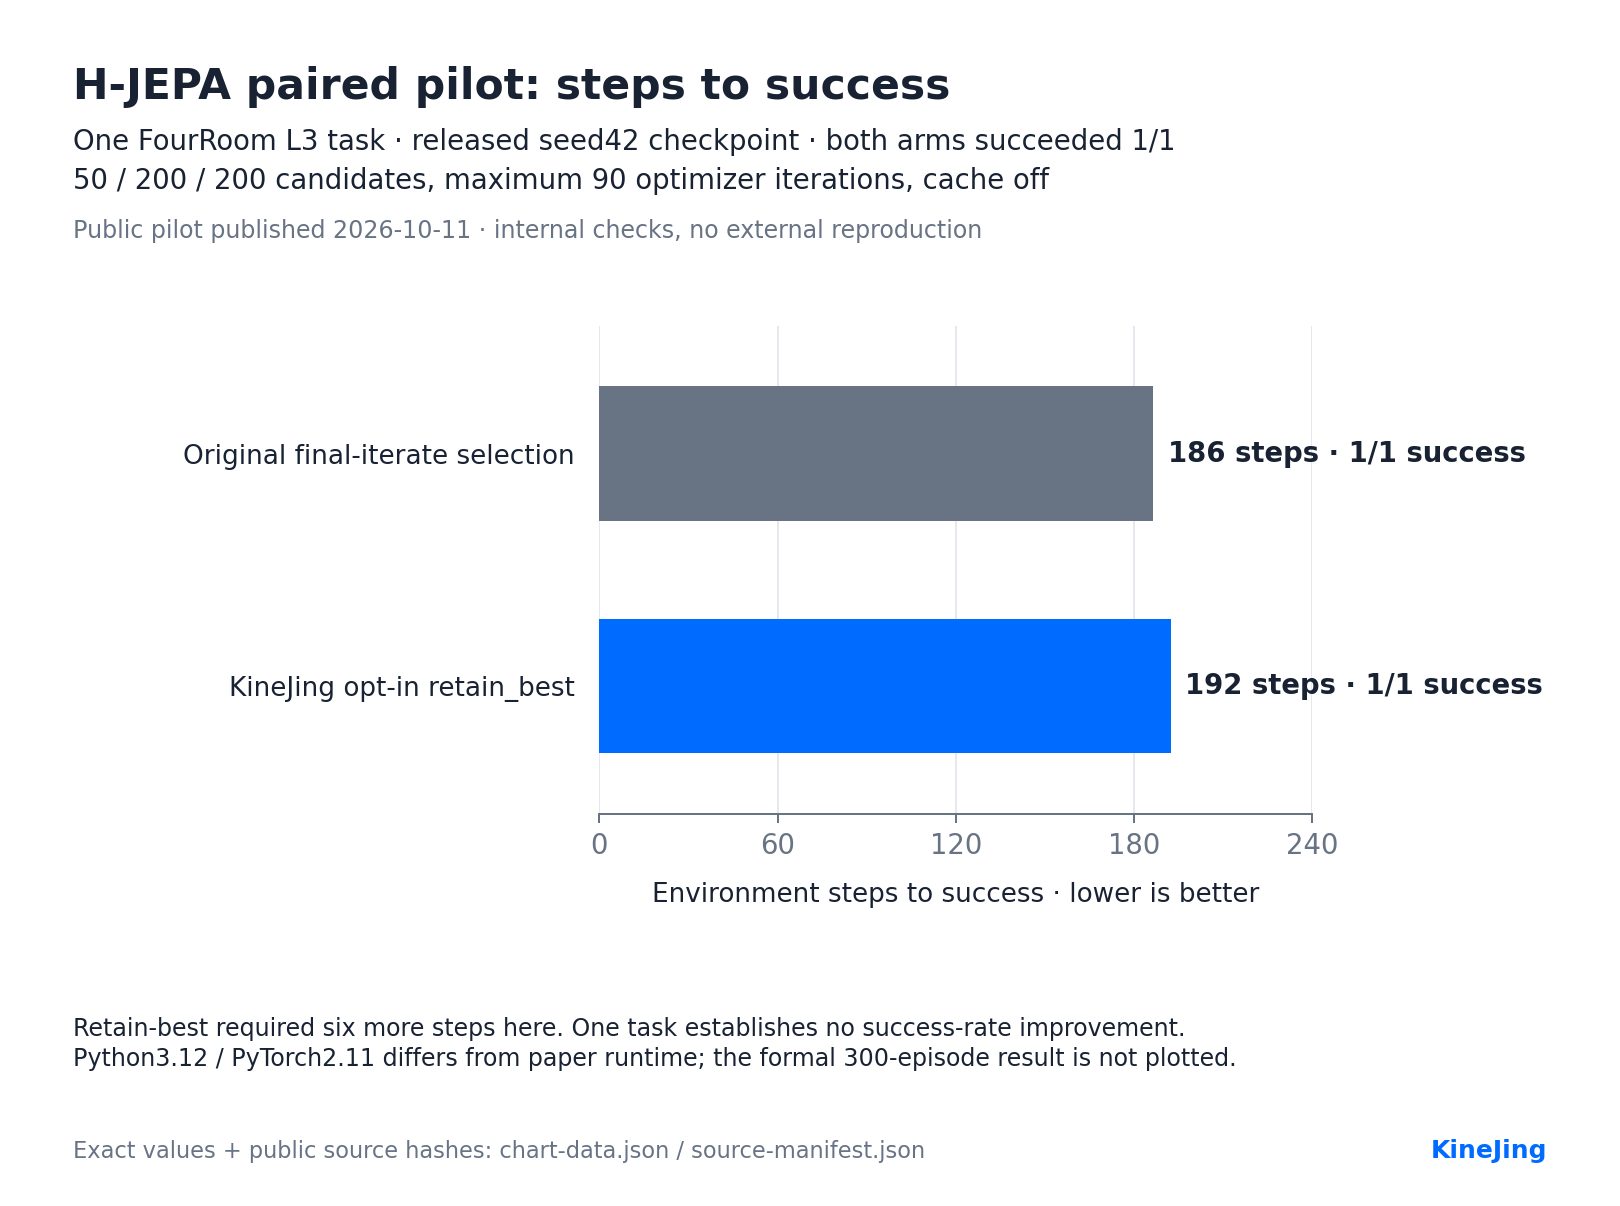
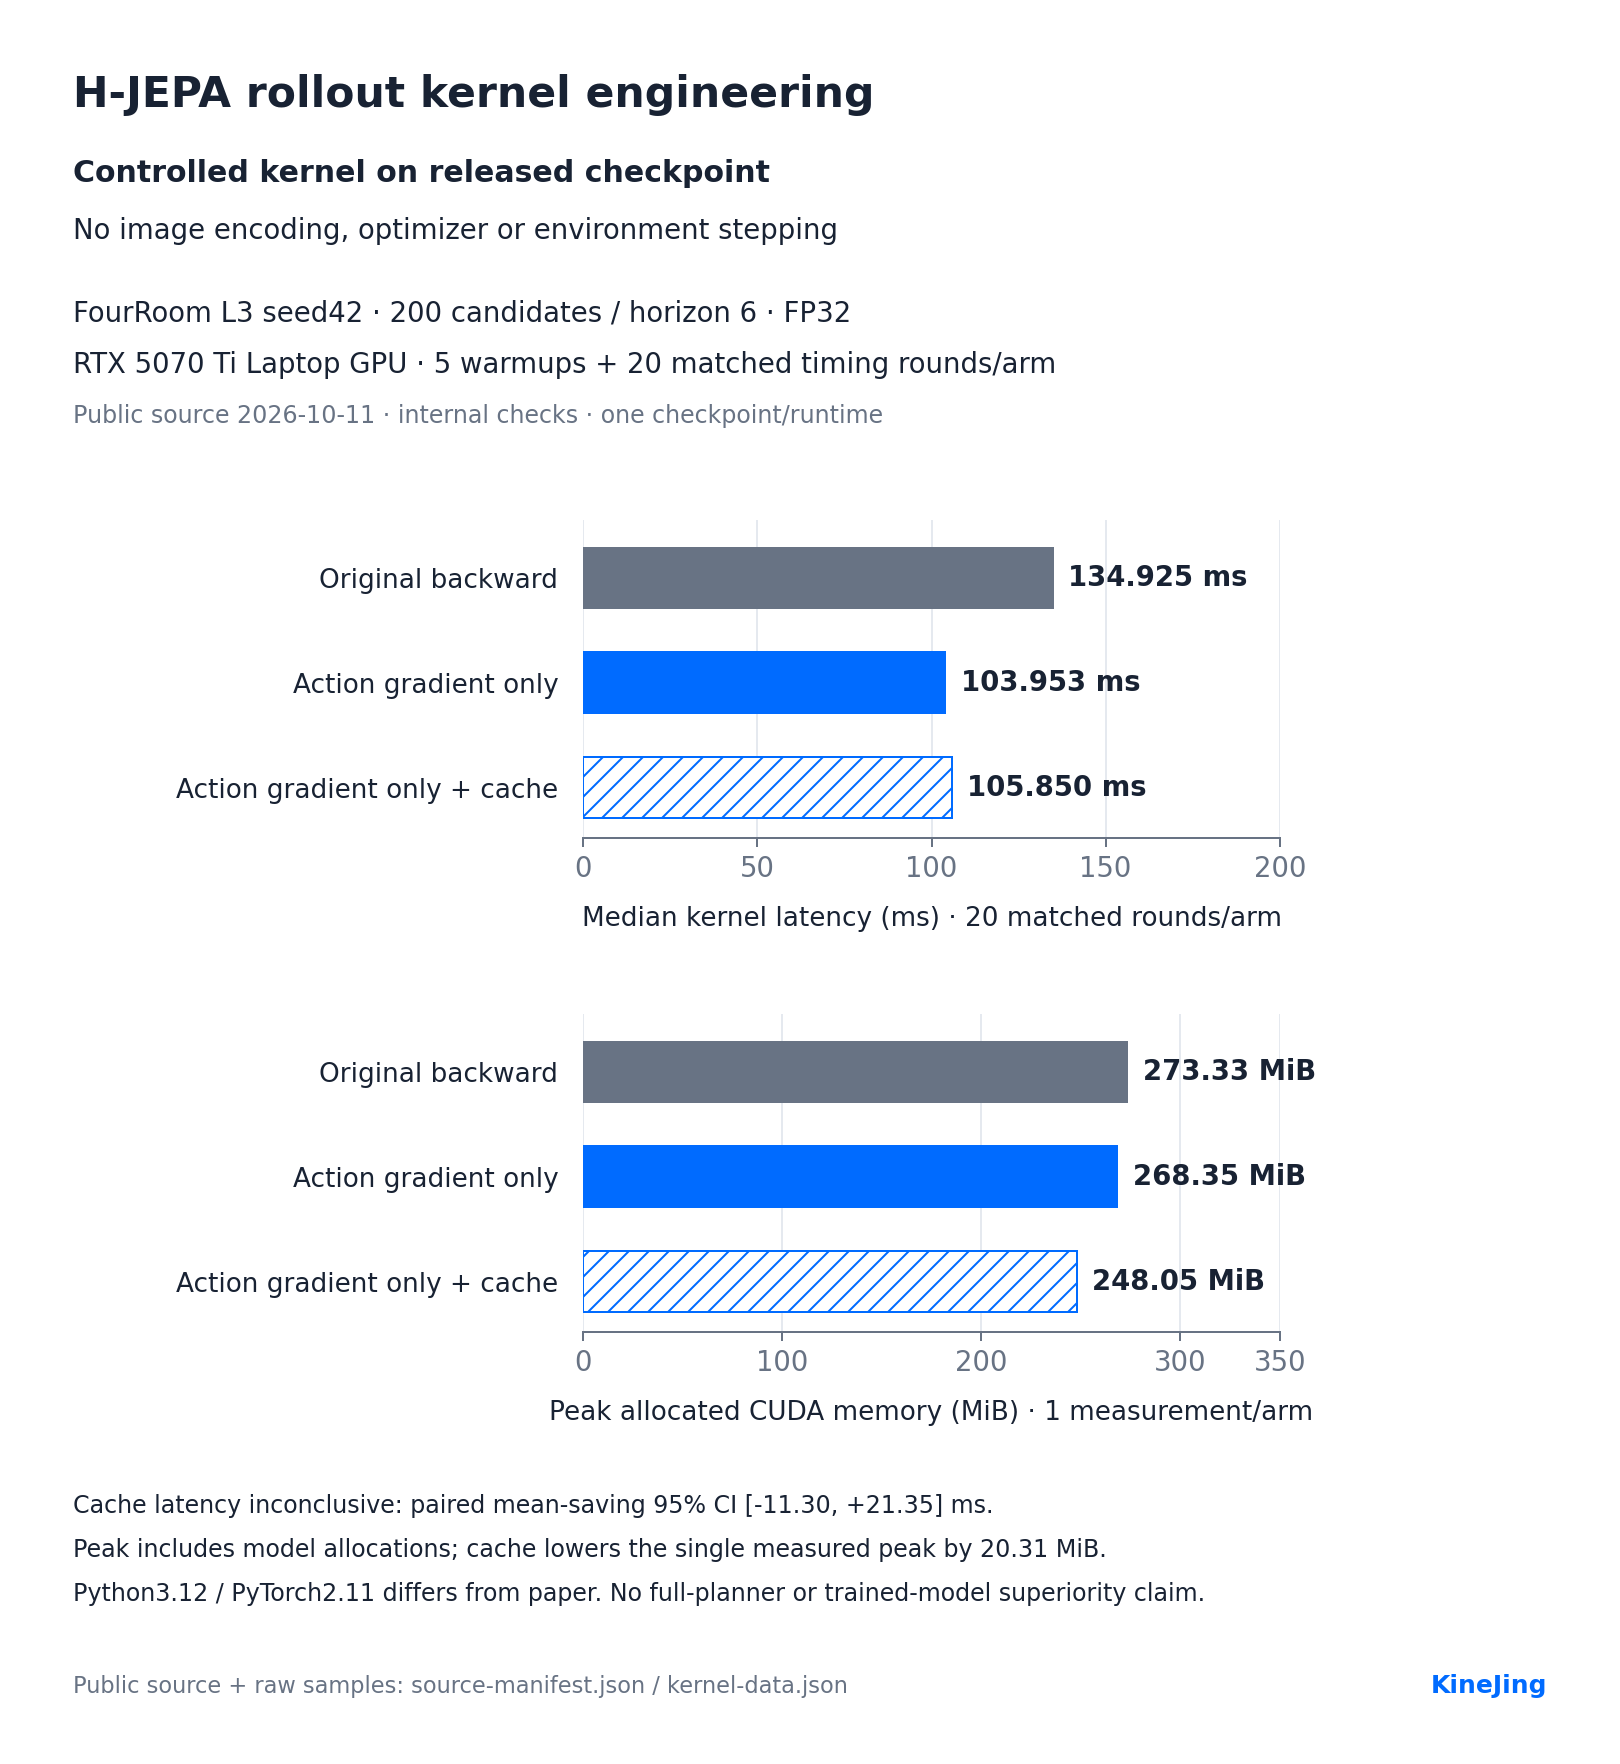
六项独立实验。每张图保留任务、基线与条件,点击即可查看原图和实验记录。