01 / ROBOT OBSERVATION
同一段实录 三个视角
Panda 机械臂实录:两个外部相机与腕部相机同步展示,16 秒、每视角 240 帧。
DROID / NVIDIA Cosmos 录像;勘境同步核验与展示。
来源与复现 ↗欢迎来到勘境
18岁的世界模型公司
我们的愿景是让机器理解世界 预见变化 将想法化为行动
01 / DEMONSTRATIONS
真实机械臂记录、运动分析与环境执行。每段展示都有来源和可复核记录。
01 / ROBOT OBSERVATION
Panda 机械臂实录:两个外部相机与腕部相机同步展示,16 秒、每视角 240 帧。
DROID / NVIDIA Cosmos 录像;勘境同步核验与展示。
来源与复现 ↗02 / MOTION DIAGNOSTICS
同一机械臂录像上的真实 CPU 光流计算,观察像素运动、方向与随时间变化的强度。
录像与 Farneback 诊断;非机器人控制或模型预测。
来源与复现 ↗03 / ENVIRONMENT REPLAY
75 个公开专家动作经官方 FourRoom 环境执行,76 个自我位置与公开片段逐步对齐。
上游专家轨迹 CPU 重放;静态干扰物、关闭目标终止,核验坐标而非像素或模型策略。
来源与复现 ↗机械臂两段展示来自同一 DROID episode 48330,不代表两次独立试验。原始录像:DROID Dataset Team / NVIDIA Cosmos,OpenMDW-1.1。FourRoom 原始参考:H-JEPA 作者团队,CC BY 4.0。 完整署名与许可 ↗
02 / COMPARISONS
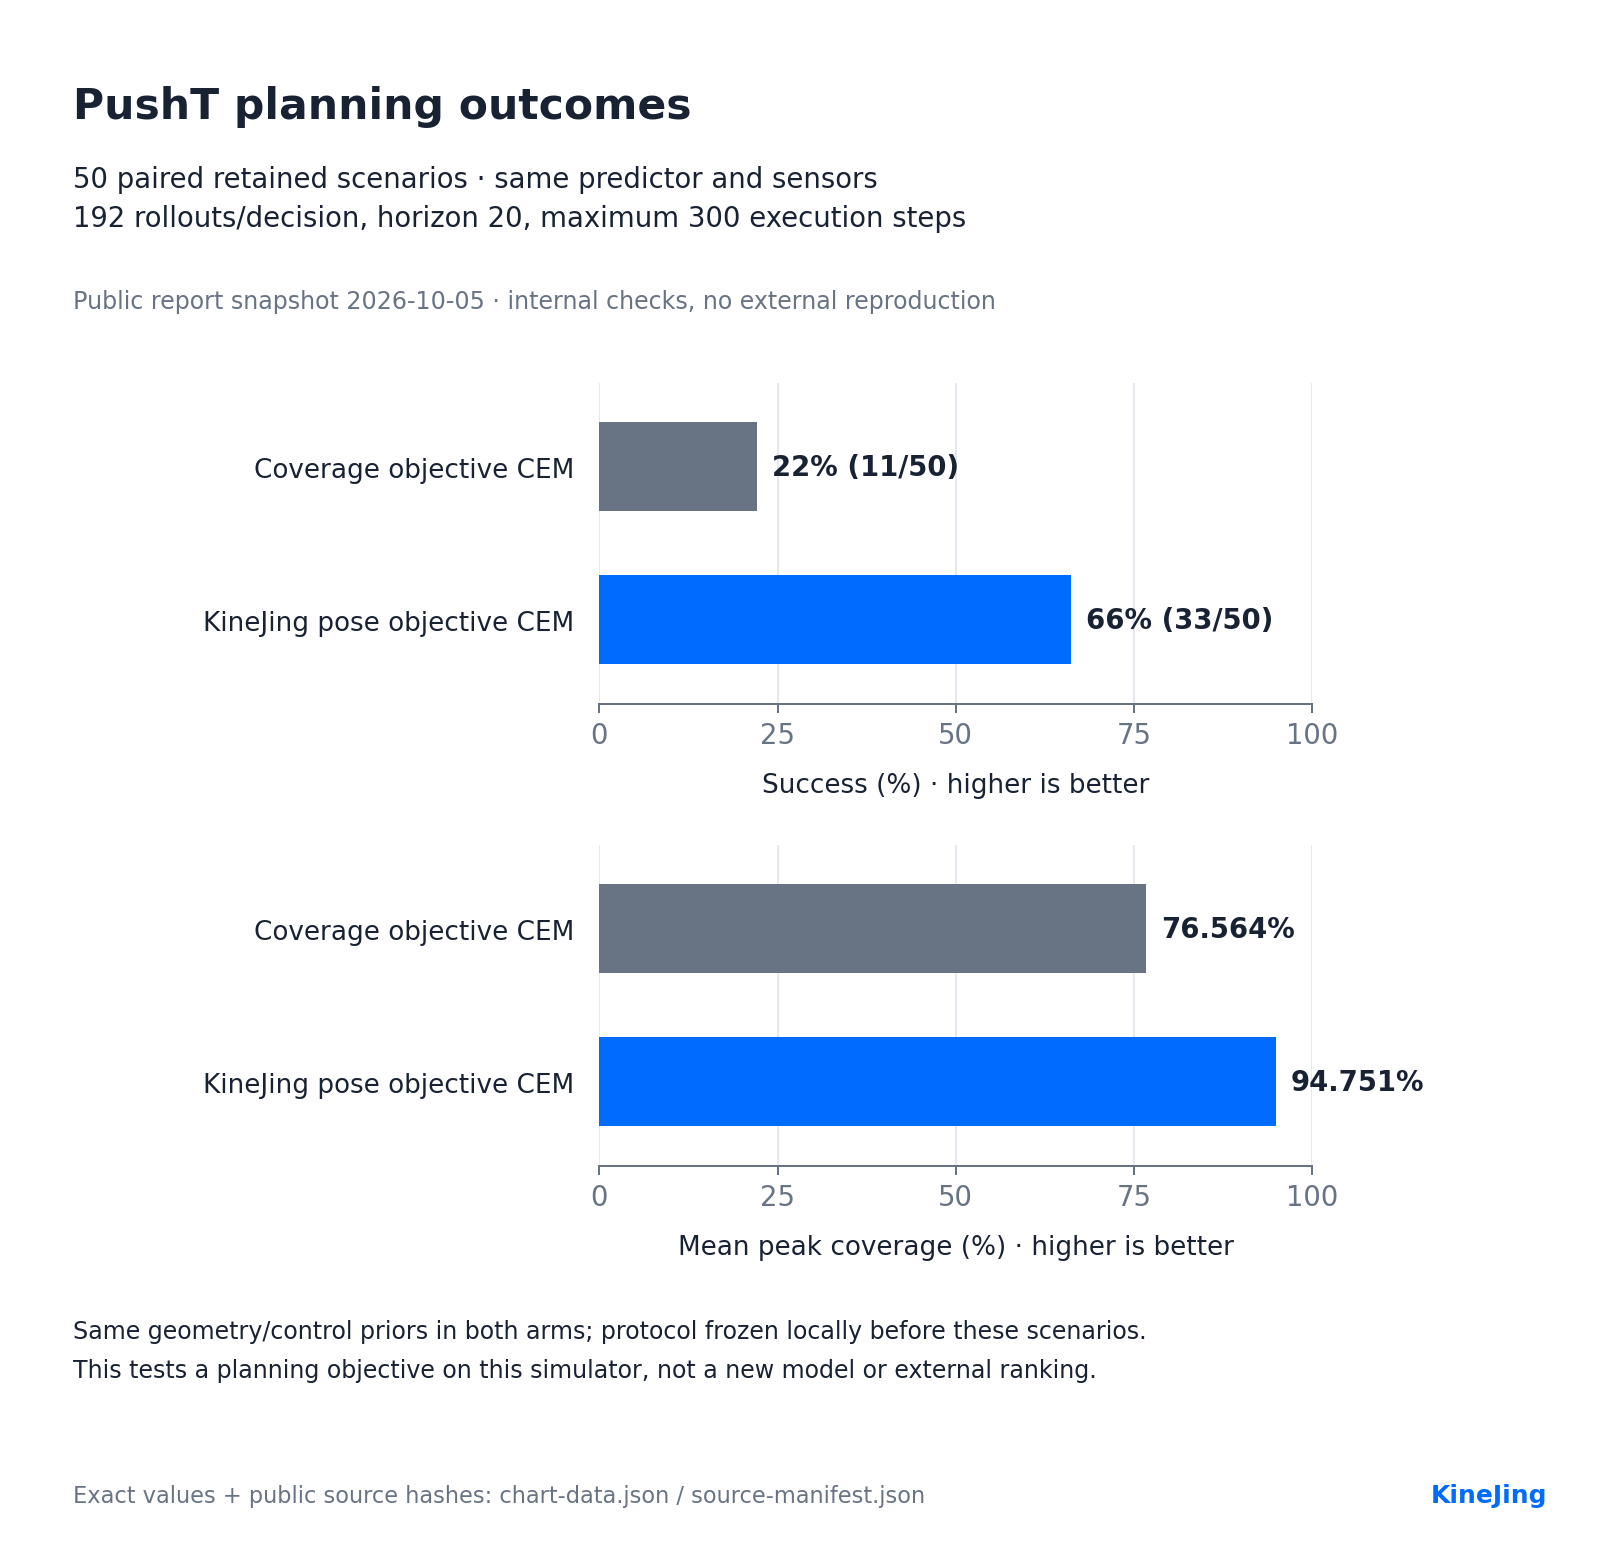
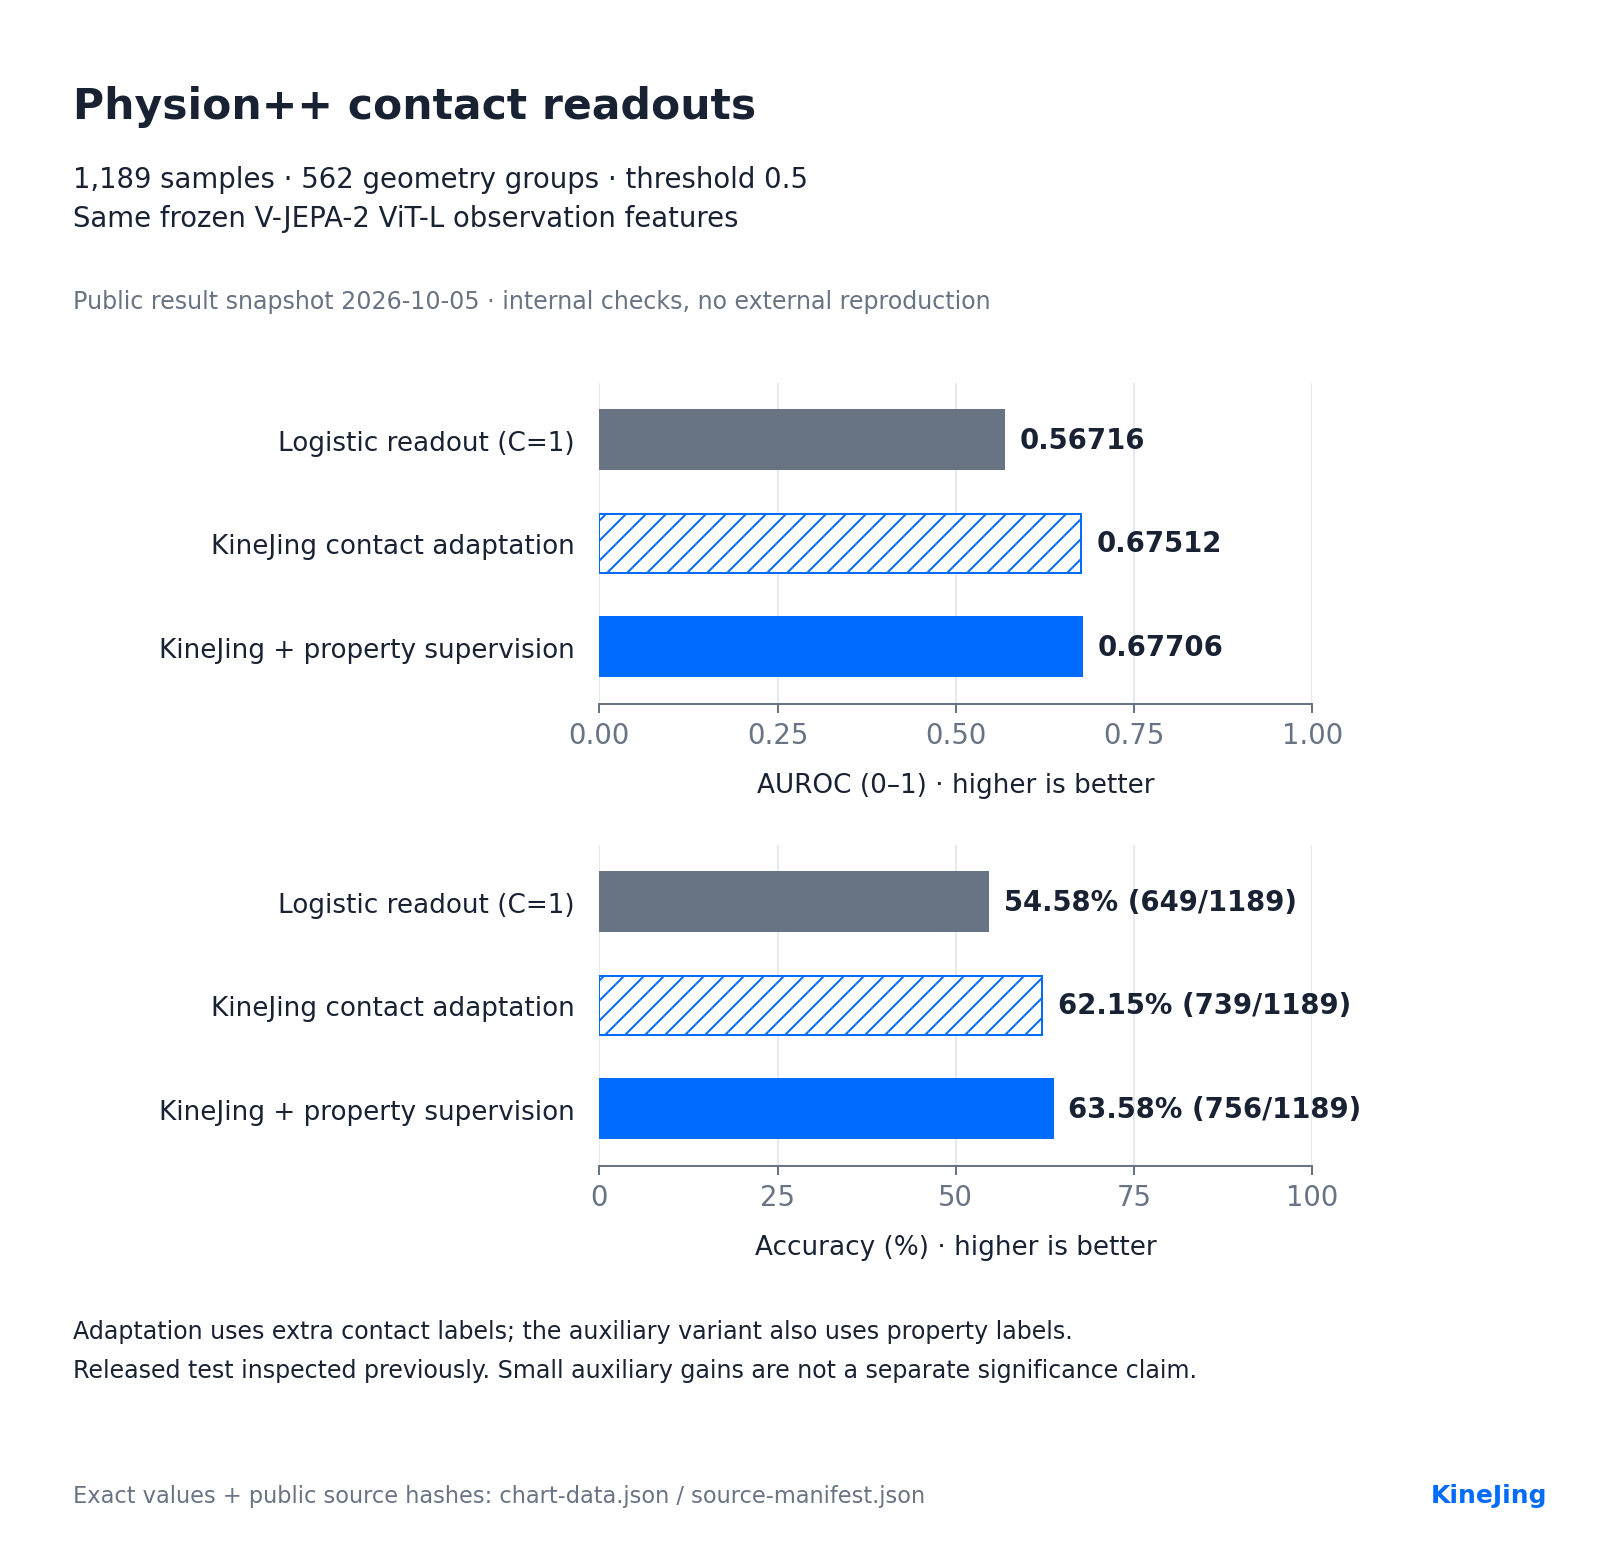
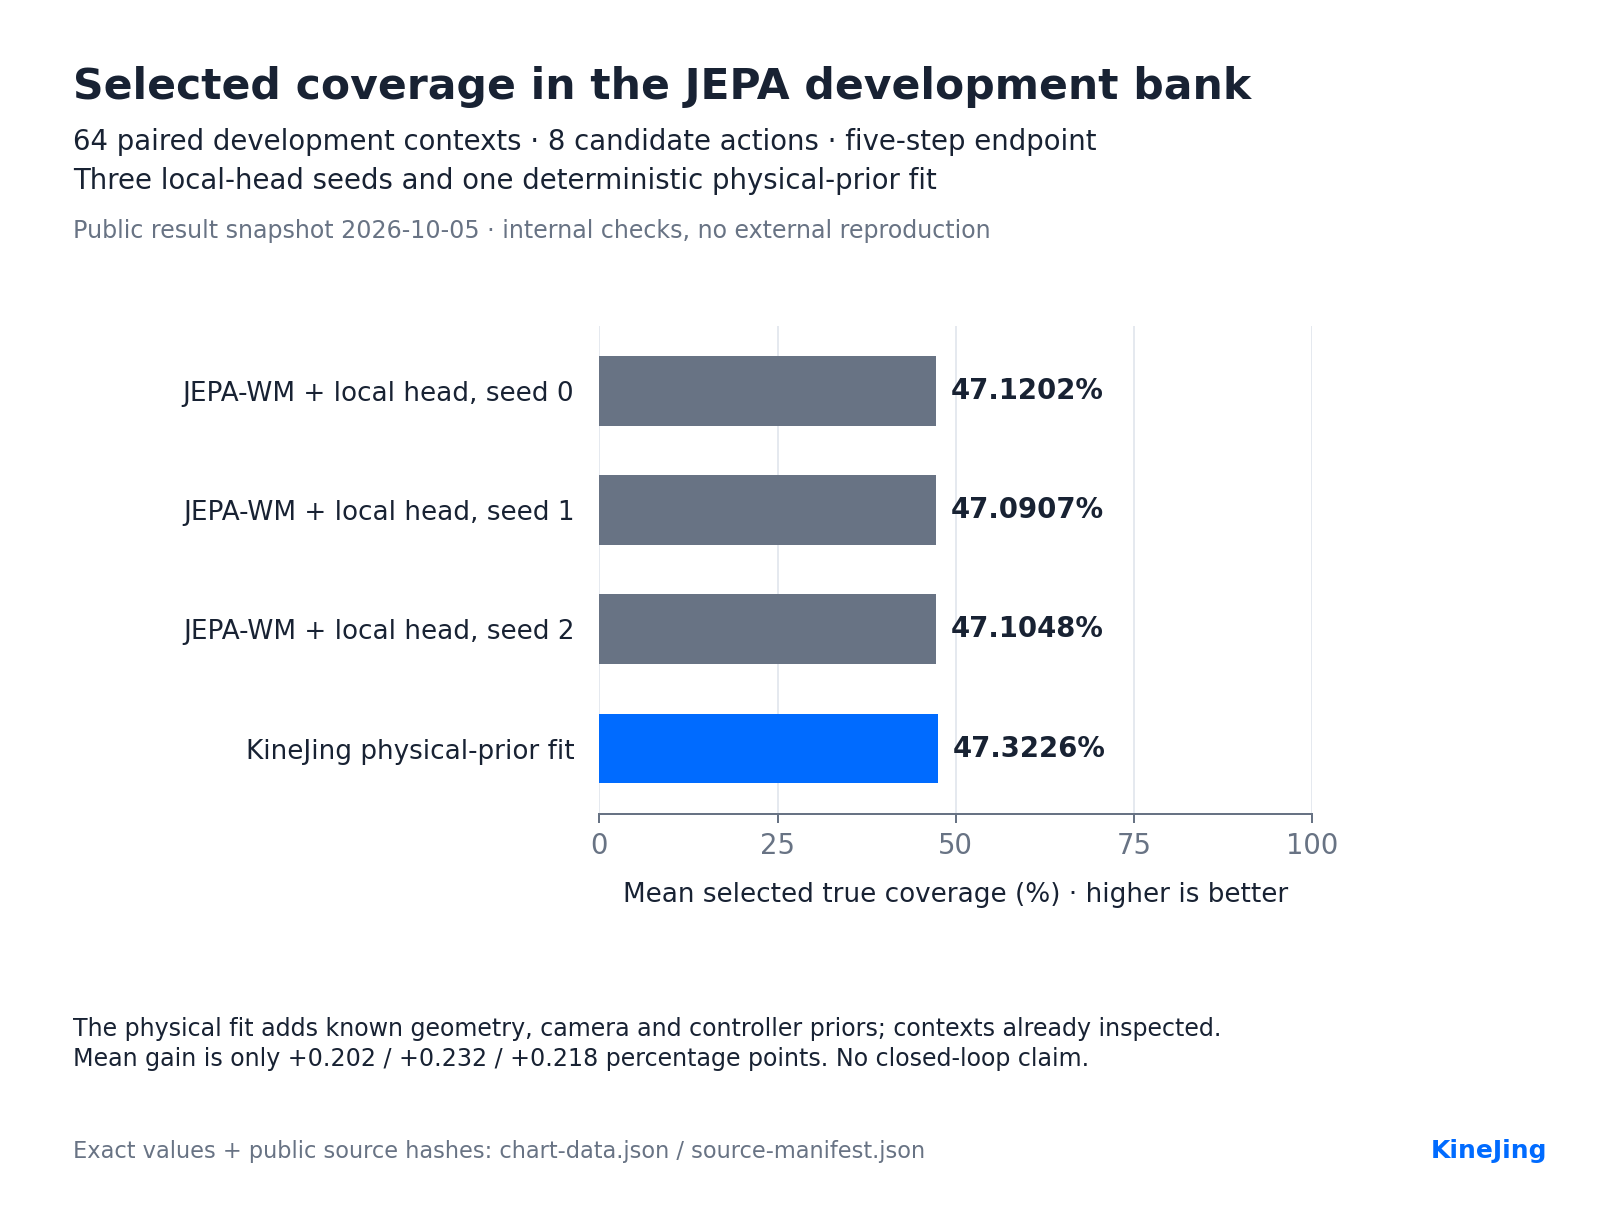
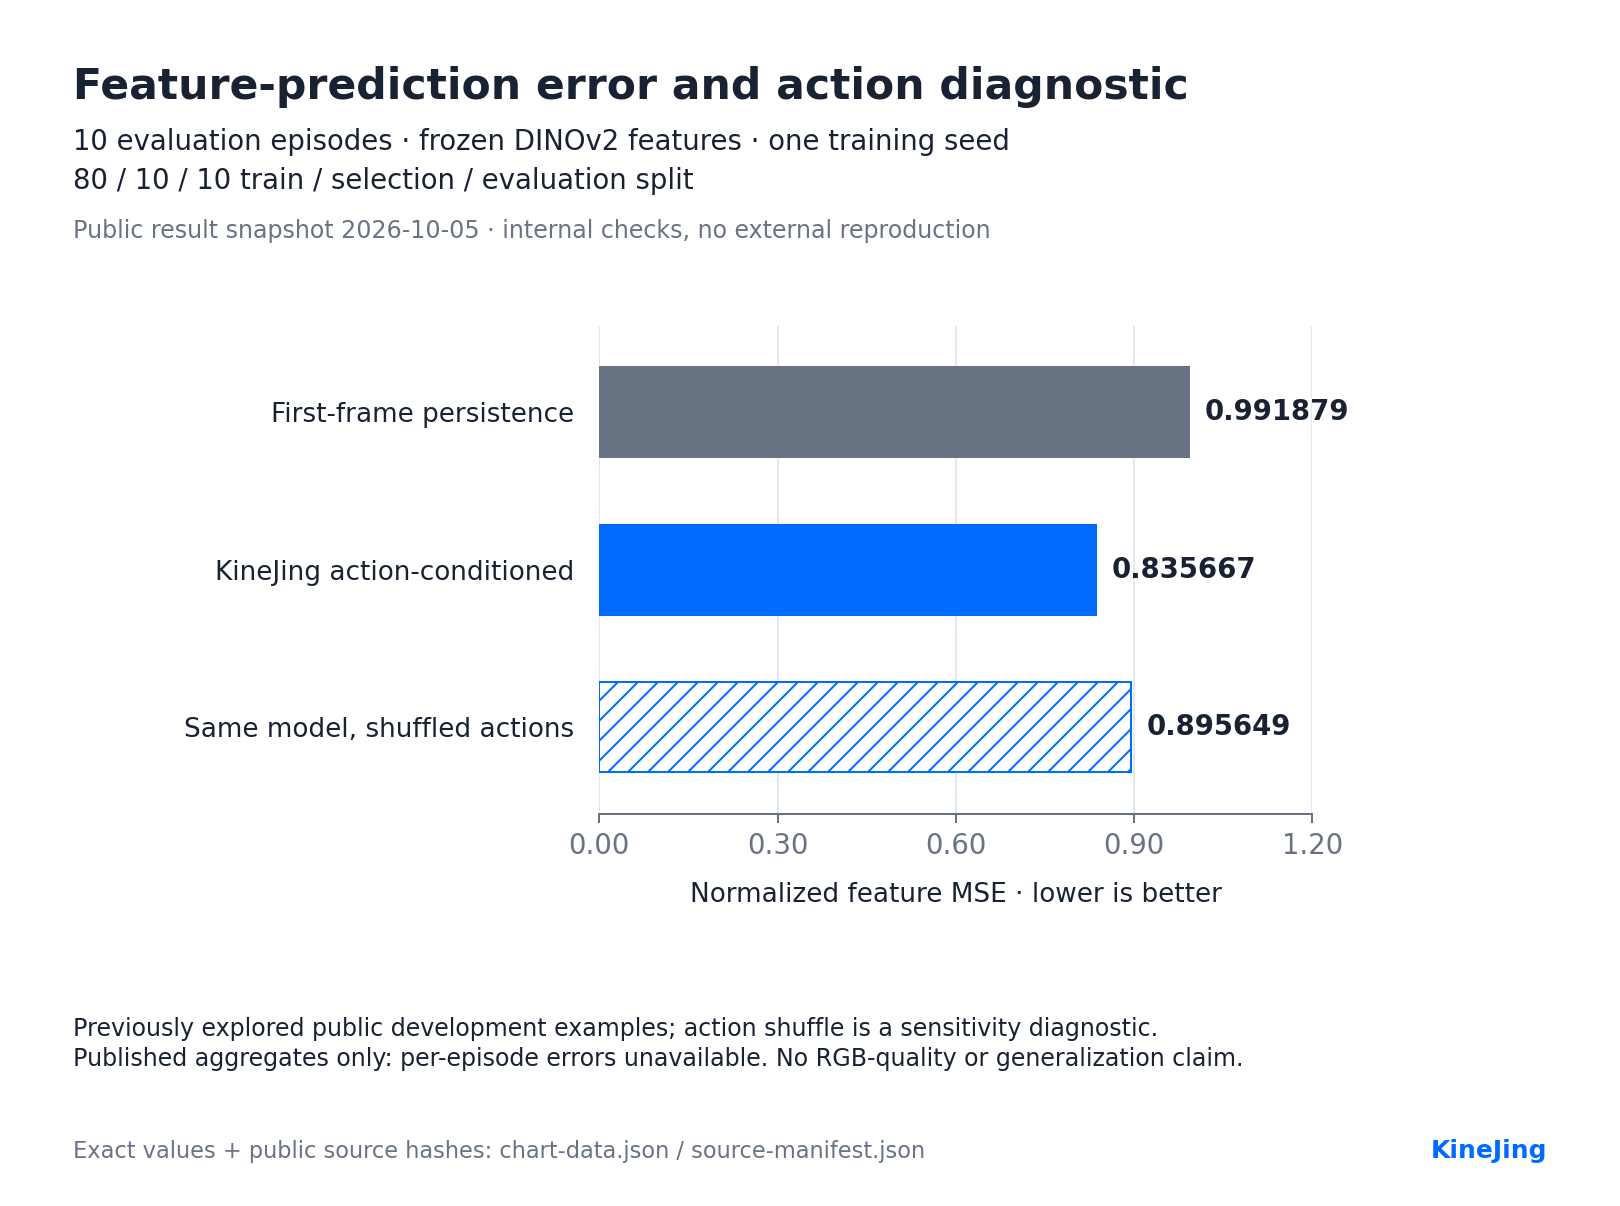
六项独立实验。每张图保留任务、基线与条件,点击即可查看原图和实验记录。
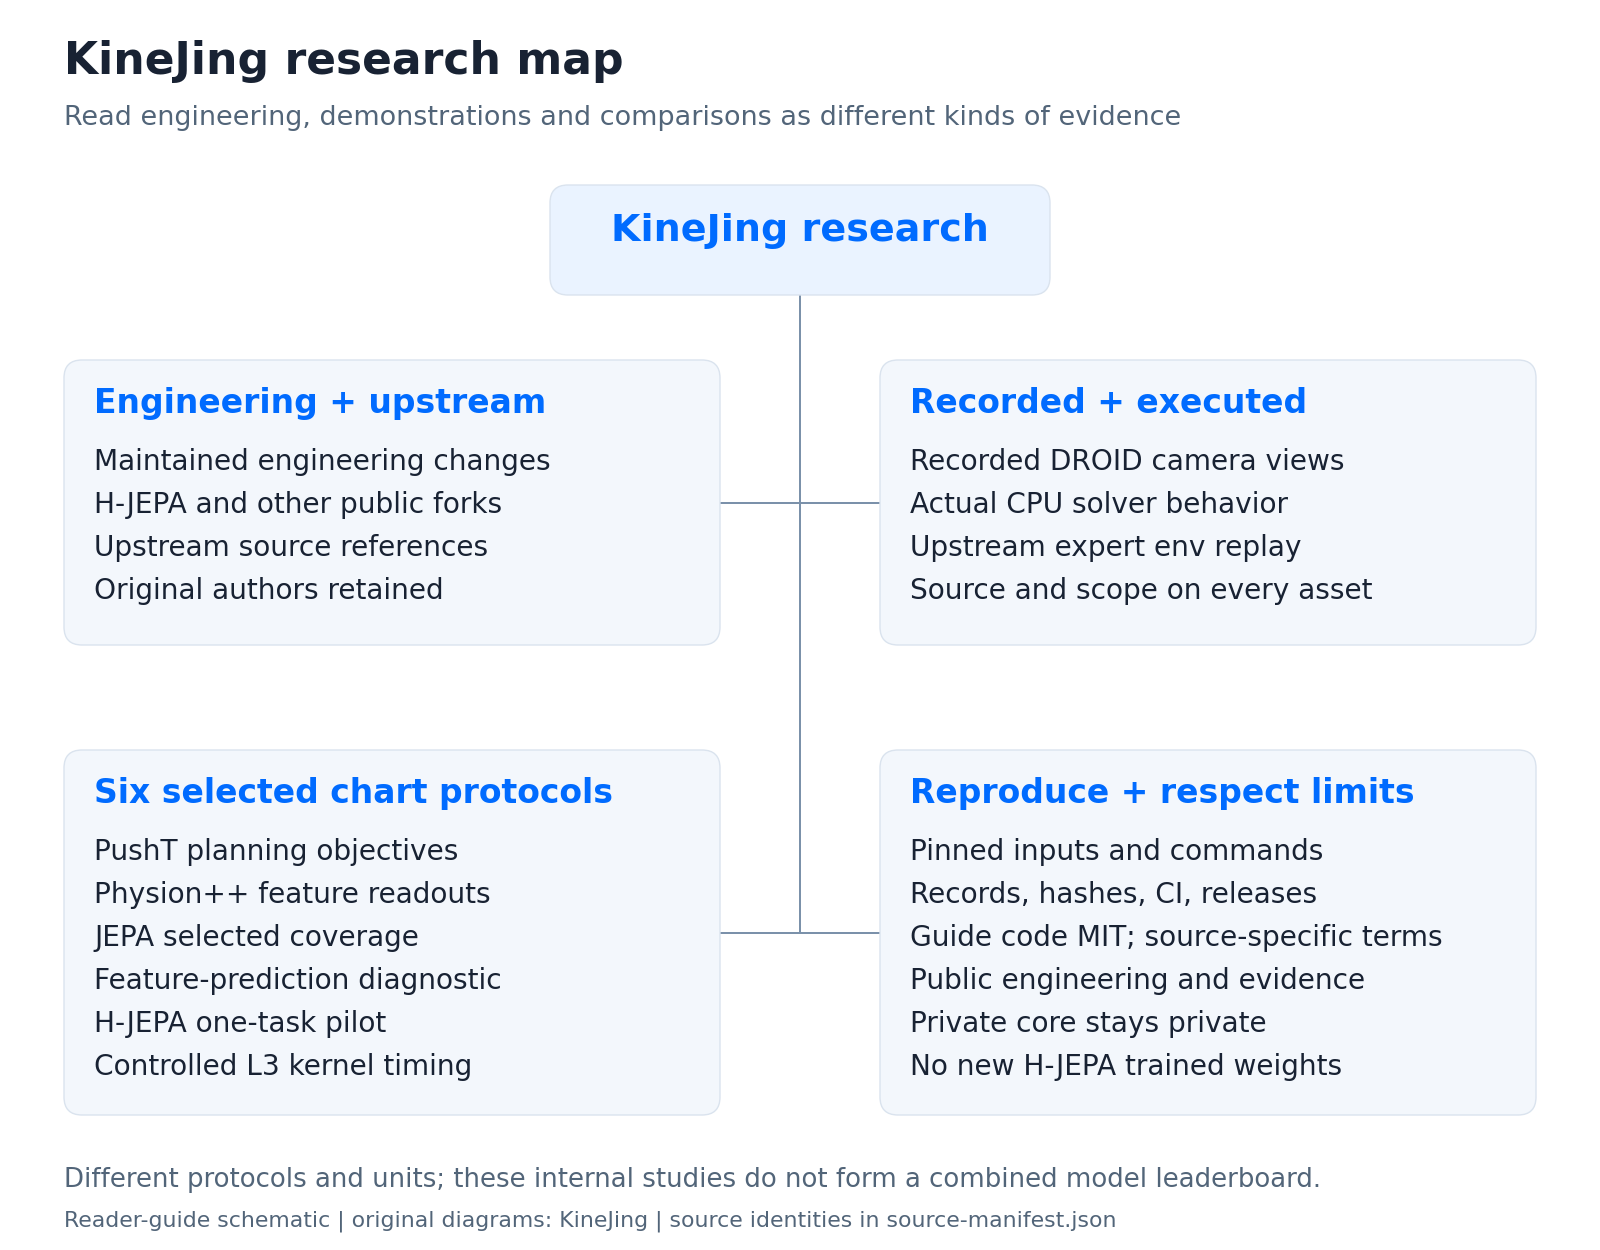
03 / RESEARCH MAP
04 / OPEN RESEARCH
05 / THE TEAM
团队成员都是18岁
KINEJING / 勘境
研究交流、复现与合作,直接联系我们。